[비즈한국] ヒューマノイドロボットの競争軸が「いかに精巧に掴み、扱うか」へと移りつつある。デモンストレーション用ではなく、製造・物流現場で実際の経済的価値を生み出すには、物体を認識し、力を調整して操作する「手」の能力が鍵となるからだ。22日から2日間、ソウル・コエックス(COEX)で開催された「ヒューマノイド・サミット・ソウル2026」の展示会場でも、完成度の高いロボット本体に劣らず、ロボットハンドや触覚センサー、手の動作データ収集装置が来場者の注目を集めた。
「認識」と「操作」の能力が中心に
グローバルな舞台でも、重心は手へと移りつつある。先月北京で開催された世界ロボット会議(WRC 2026)では、これまでロボットの「付属品」扱いだったロボットハンドが舞台の中心に立ったとの評価を受けた。テスラのイーロン・マスクCEOは、ヒューマノイド「オプティマス」の開発課題のうち、手が約60%を占めると推測した。
開幕日午後、スタートアップ発表の登壇者として立ったMRDVSのシュ・ヨンクイ最高技術責任者(CTO)は、「ビジョン(視覚)機能のないヒューマノイドロボットは『盲目の身体』と同じだ」と述べた。続けて、「ロボットが移動能力の制約を克服したとしても、最終的には歩く能力と物理的世界を認識する能力との間のギャップにおいて限界にぶつかる」と診断した。決まった経路を行き来する物流ロボットとは異なり、ヒューマノイドは定型化されていない環境で物体を認識し、扱う必要があるという意味だ。
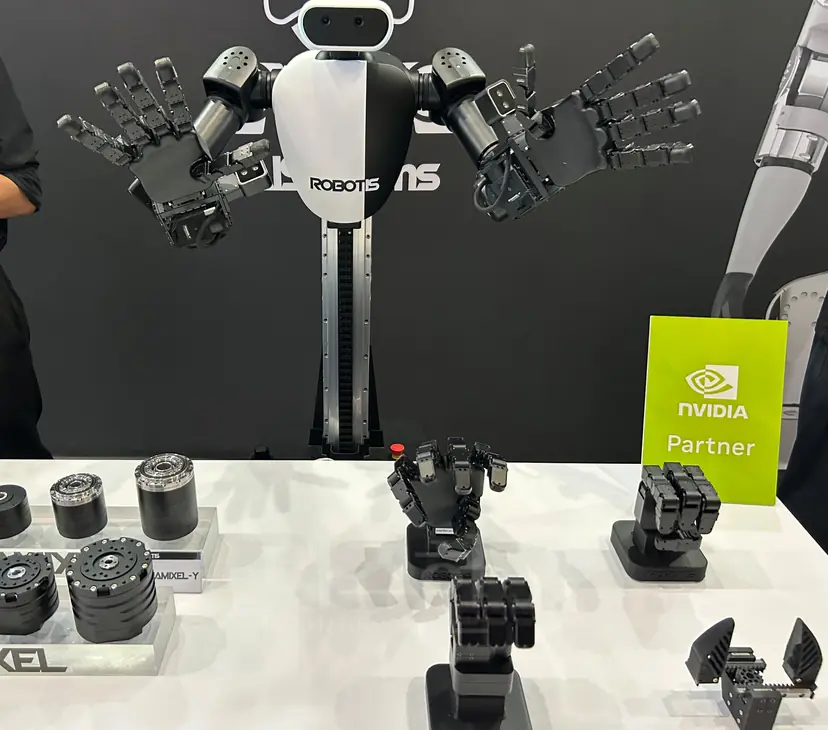
韓国のフィジカルAI企業ROBOTISは、自社のモジュール式アクチュエーター(駆動装置)をベースにした2指〜5指のハンド製品群を披露した。ROBOTISの関係者は「5指は人の手に似ているためデータ学習に有利だが、4指や3指は自由度が低くなる代わりに価格が非常に安く、人の手と同じサイズに小型化できる」とし、「用途に合わせて選択すればよい」と説明した。
ROBOTISが強調する技術は「逆駆動性」だ。モーターが掴む力以外に外側から加わる力も受け入れ、指が物体の形状に合わせて自然に巻き付く性質だ。これにより、物体を安定して掴み、AIモデルが正しく掴めているかを認識するのを助けるという。
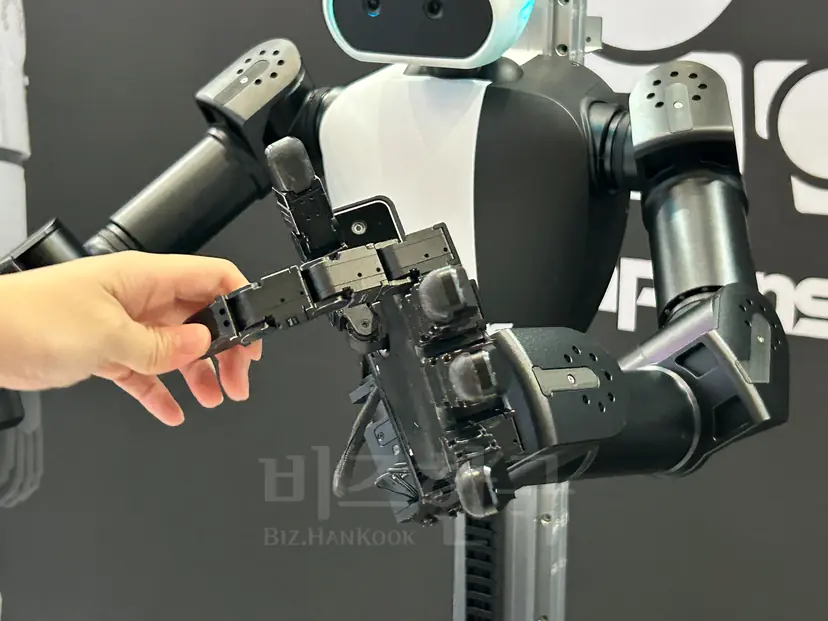
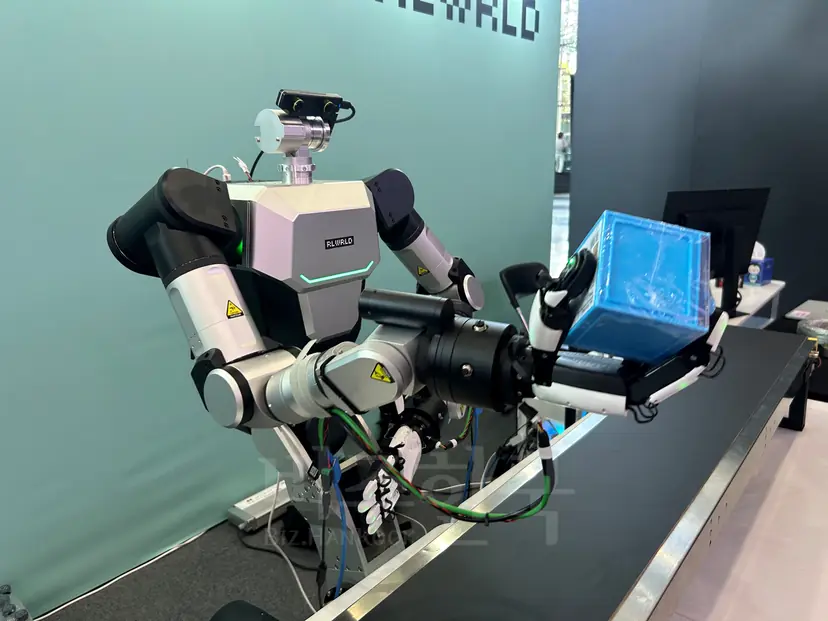
ロボット・ファウンデーションモデル企業のRealWorldは、5指ロボットハンドを制御する試作品を公開した。RealWorldの関係者は「5指ハンドは、人が行っていた作業を再設計なしに直感的に適用できるのが特徴」とし、「作業に応じて薬指や小指の役割が重要になるケースが多く、広い作業範囲を確保する際に適している」と語った。従来のピンセット型グリッパーでは高精度作業に限界があるという指摘だ。
ボトルネックは「手のデータ」
業界の共通の悩みは、結局のところデータである。現場の関係者は、現時点でのボトルネックとして一様にデータを挙げた。ROBOTISの関係者は「フィジカルAIのボトルネックは、皮肉にもAIソフトウェアとデータ収集側にある」と指摘した。テキスト形式のデータがあふれる大規模言語モデル(LLM)とは異なり、ロボットがどの物体をどれくらいの力で掴むかというデータは極端に不足している。
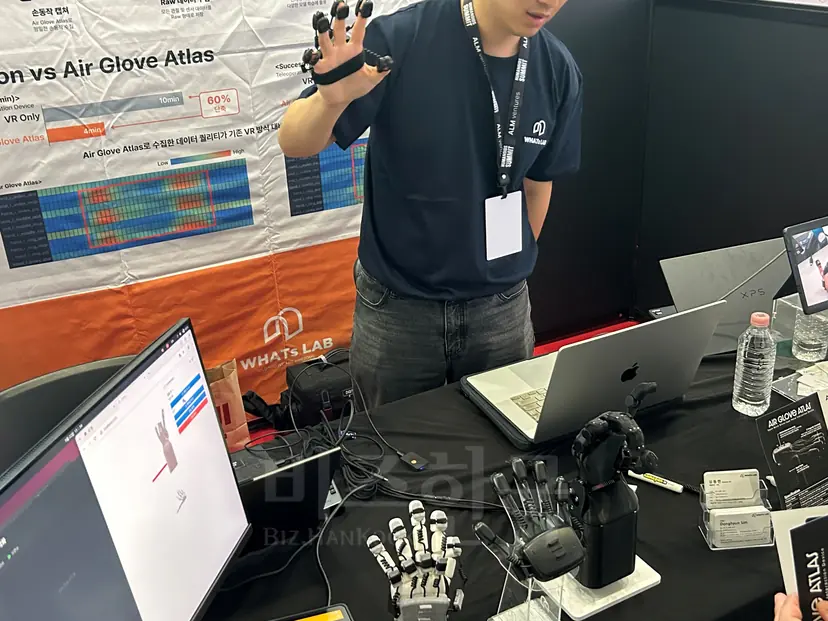
海外の先導企業がデータ確保に命を懸ける理由はそこにある。WhatsLabの関係者は「ヒューマノイドの完成度が高いと評価されるFigure AIのような企業も、モバイルアプリなどを通じて一般人の日常生活データを収集・購入している」とし、「ロボティクス分野では、どのようなデータが正解なのかまだ定まっておらず、それを模索している段階だ」と述べた。
データ確保競争が過熱する中、それを収集する「ツール」市場も開かれている。ROBOTISと戦略的提携を進めているスタートアップのWhatsLabは、手の動作データ収集用のグローブ型コントローラーを発売した。人がグローブを装着して動くと手の動作が数値データとして抽出され、それをロボットの遠隔操作やAI学習に活用する仕組みだ。
WhatsLabのシム・ドンヒョン代表は「先駆的な企業であるオランダのManusの方式は、周囲の磁場の影響を受けやすく、モーターやスマートフォンの近くでもノイズが発生する」と主張した。また、「カメラベースの手の追跡は、手が重なったり隠れたりすると精度が大幅に低下する」と述べた。WhatsLabは、慣性計測装置(IMU)センサーを用いてこれらの限界を克服したという立場だ。ロボットハンドの形状が変わるたびに必要なデータ変換作業(リターゲティング)をせず、自動的に適用されるアルゴリズムも開発したと明らかにした。
市場の時計の針も予想より速く進んでいる。当初、業界は触覚グローブが今年末頃に本格的に出回ると予測していた。しかし、先月のWRCで主要企業が一斉に、人の手の動きと触覚フィードバックをキャプチャしてロボットハンドに反映するデータ収集グローブを出品したことで、市場の開花が早まったと評価されている。
「触覚」は搭載したが…AI連携はまだ歩み始めたばかり
ただし、企業が掲げる技術と実際の実装レベルの間には依然としてギャップがある。Unitreeのワン・シンシンCEOは、ロボット業界が「ChatGPTモーメント」に近づいているものの、不慣れな現実環境を扱うロボットソフトウェアが大きく進歩するまでには2〜10年かかる可能性があると予測した。ヒューマノイドが工場に「出勤」するためには、指先の技術とそれを支えるデータが先に満たされなければならないということだ。
ROBOTISもWhatsLabも指先の圧力を感知する触覚センサーを搭載、あるいは搭載を予告しているが、この情報をAIが判断に活用する段階は始まったばかりである。
RealWorldの関係者は「触覚センサー自体は多く開発されているが、これをVLA(視覚・言語・行動)モデルに直接活用する研究は現在進行中だ」とし、「触覚情報をVLAモデルに効率的に適用する部分に集中している」と説明した。
データ収集方法にも課題がある。現在は人がロボットを直接操作してデータを蓄積する構造であるため、作業効率が低い。WhatsLabの関係者は「人が自然に作業するだけで、そのデータでヒューマノイドを学習させるのが目標だ」と明かした。
政府もデータボトルネックの解消に乗り出す方針だ。科学技術情報通信部は今回のイベントで、AIモデル、ロボット、現場の需要企業が共にデータを蓄積し、それをモデルの高度化に再利用する「フィジカルAIデータライブラリ」の構築計画を発表した。